
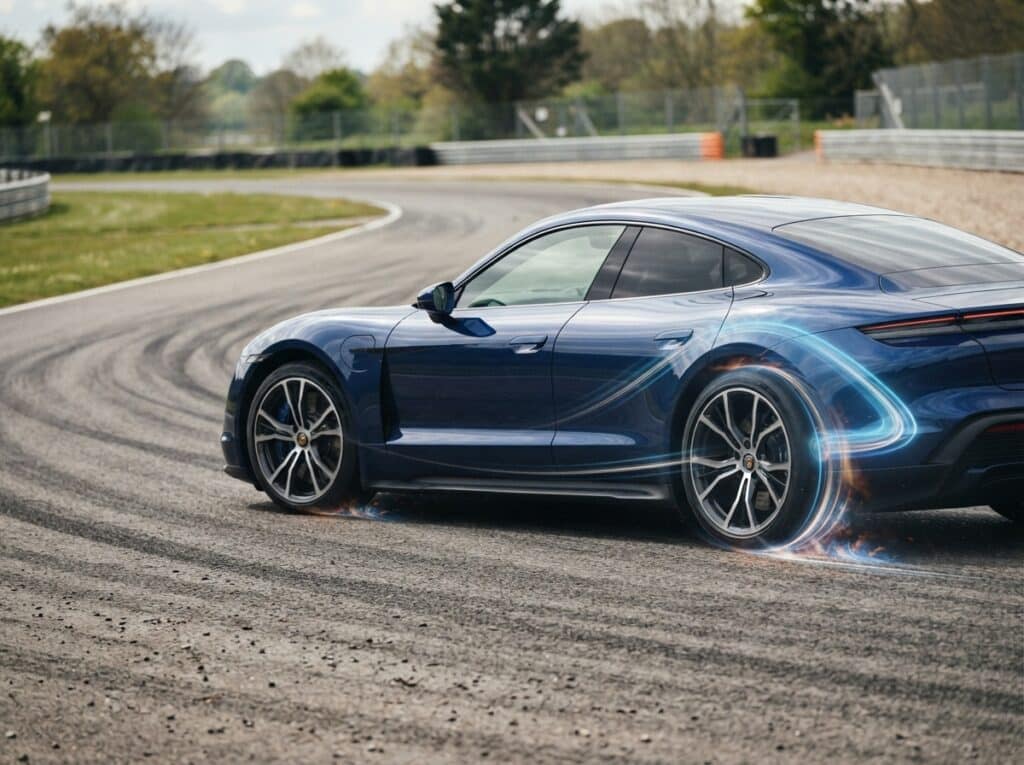
Wie beeinflusst die gezielte Kraftverteilung das Kurvenverhalten Ihres Fahrzeugs? Torque Vectoring revolutioniert die Agilität und Präzision, indem es das Drehmoment dynamisch zwischen den Rädern einer Achse aufteilt. Erfahren Sie, wie diese Technologie das Fahrgefühl in Kurven transformiert und Ihnen ein bisher unerreichtes Maß an Kontrolle und Sicherheit bietet.
Das sind die beliebtesten Torque Vectoring Produkte


Das Prinzip des Torque Vectoring: Gezielte Kraft für dynamisches Fahren
Torque Vectoring, wörtlich übersetzt „Drehmoment-Vektorisierung“, ist eine fortschrittliche Antriebstechnologie, die das Fahrverhalten eines Fahrzeugs maßgeblich beeinflusst, insbesondere in Kurven. Im Kern ermöglicht Torque Vectoring die variable und intelligente Verteilung des Antriebsdrehmoments nicht nur zwischen den Achsen (wie bei einem permanenten Allradantrieb), sondern auch zwischen den einzelnen Rädern auf einer Achse. Dies geschieht in Echtzeit und wird durch komplexe Algorithmen gesteuert, die eine Vielzahl von Fahrzeugsensoren auswerten. Das Ziel ist es, die Kräfte so zu lenken, dass die Fahrdynamik optimiert und ein stabileres, agileres und präziseres Kurvenverhalten erzielt wird. Im Gegensatz zu herkömmlichen Differenzialsperren, die oft nur eine starre Sperrwirkung bieten, agiert Torque Vectoring adaptiv und kontinuierlich. Es kann ein Rad stärker beschleunigen als das andere, um so eine Gierbewegung um die Hochachse des Fahrzeugs zu erzeugen, die der Kurvenbewegung entgegenwirkt oder diese unterstützt. Dies führt zu einem spürbar direkteren Einlenkverhalten und reduziert das Unter- oder Übersteuern.
Wie Torque Vectoring das Kurvenverhalten beeinflusst: Die technische Umsetzung
Die präzise Steuerung der Kraftverteilung ist das Herzstück des Torque Vectoring. Dies wird in der Regel durch spezielle elektronisch gesteuerte Differentiale oder durch die Integration in das Antriebsstrangmanagement erreicht. Bei Systemen, die ein differentialsperrendes Moment einsetzen, wird das äußere Rad in der Kurve mit mehr Drehmoment versorgt als das innere. Dies erzeugt eine innere Drehmomentdifferenz, die das Fahrzeug quasi in die Kurve hineinzieht. Stellen Sie sich vor, Sie ziehen an einem Seil: Wenn Sie an einem Ende stärker ziehen als am anderen, dreht sich das Objekt in die Richtung des stärkeren Zuges. Ähnlich verhält es sich mit dem Torque Vectoring, das die Räder wie zwei kleine, unabhängige Antriebe agieren lässt. Moderne Systeme können hierbei sehr feinfühlig agieren und Millisekunden-schnell auf Fahrzustandsänderungen reagieren. Die Intelligenz des Systems beruht auf der Auswertung von Daten, wie:
- Lenkwinkel
- Fahrzeuggeschwindigkeit
- Querbeschleunigung
- Gierrate (Rotationsgeschwindigkeit um die Hochachse)
- Gaspedalstellung
- Bremsdruck
Durch die Kombination dieser Daten kann das System präzise vorhersagen, wie das Fahrzeug sich in der aktuellen Fahrsituation verhalten wird und das Drehmoment entsprechend anpassen, um eine optimale Traktion und Stabilität zu gewährleisten. In einigen Fällen kann Torque Vectoring auch mit der Stabilitätskontrolle (ESP) und der Traktionskontrolle (ASR) interagieren, um das Fahrverhalten weiter zu verfeinern und die Sicherheit zu erhöhen. So kann beispielsweise bei drohendem Übersteuern das innere Hinterrad leicht abgebremst und gleichzeitig das äußere Hinterrad mit mehr Drehmoment angetrieben werden, um das Fahrzeug wieder zu stabilisieren.
Vorteile von Torque Vectoring für den Fahrer
Die spürbaren Vorteile von Torque Vectoring für den Fahrer sind vielfältig und reichen von verbessertem Fahrspaß bis hin zu erhöhter Sicherheit:
- Verbessertes Einlenkverhalten: Das Fahrzeug folgt der Lenkbewegung direkter und agiler, was ein Gefühl von Leichtigkeit und Präzision vermittelt. Das Einlenken wird gefühlt intuitiver.
- Reduziertes Unter- und Übersteuern: Torque Vectoring wirkt den natürlichen Tendenzen des Fahrzeugs in Kurven entgegen, indem es die Haftung optimiert und die Tendenz zum Ausbrechen oder Schieben reduziert.
- Erhöhte Kurvengeschwindigkeit: Durch die verbesserte Traktion und Stabilität können höhere Geschwindigkeiten durch Kurven gefahren werden, ohne die Kontrolle zu verlieren.
- Verbesserte Traktion: Insbesondere auf unterschiedlichen Fahrbahnoberflächen oder bei dynamischen Fahrmanövern kann Torque Vectoring die Kraft optimal auf die Räder verteilen, die gerade den besten Grip haben.
- Höhere Fahrstabilität: Das System trägt aktiv zur Stabilisierung des Fahrzeugs bei, was besonders in Grenzsituationen und bei schnellen Richtungswechseln von Vorteil ist.
- Gesteigerter Fahrkomfort: Obwohl Torque Vectoring die Fahrdynamik verbessert, trägt es auch zu einem ruhigeren und kontrollierteren Fahrgefühl bei, da weniger korrigierende Lenk- oder Bremseingriffe notwendig sind.
Unterschiede zu anderen Antriebstechnologien
Es ist wichtig, Torque Vectoring von anderen Antriebskonzepten abzugrenzen, um seine Einzigartigkeit zu verstehen. Während ein herkömmlicher Allradantrieb das Drehmoment zwischen den Achsen verteilt, um die Traktion zu verbessern, fokussiert sich Torque Vectoring auf die feinere Verteilung innerhalb einer Achse. Hier sind die wesentlichen Unterschiede:
- Sperrdifferentiale: Ein mechanisches Sperrdifferential leitet bei unterschiedlichen Drehzahlen der Räder ein festes Drehmoment an das langsamere Rad weiter. Dies kann in Kurven zu unerwünschter Lastverteilung führen und den Reifenverschleiß erhöhen. Torque Vectoring hingegen ist dynamisch und zielgerichtet.
- Elektronische Sperrdifferentiale (EDS): Diese Systeme bremsen ein durchdrehendes Rad ab, um das Drehmoment auf das gegenüberliegende Rad zu übertragen. Dies ist eine Form des Bremsmoment-Managements, aber Torque Vectoring geht weiter, indem es aktiv Drehmoment auf die Räder verteilt, anstatt nur durch Bremsen einzugreifen.
- Haldex-Kupplungen (bei Front-/Heckantrieb-basierten Allradsystemen): Diese Systeme können das Drehmoment zwischen den Achsen variieren, aber die Verteilung innerhalb einer Achse wird typischerweise durch das Standarddifferential der Achse bestimmt. Torque Vectoring ergänzt dies um die Achs-interne Drehmomentverteilung.
- Quattro-Systeme (bei Audi): Viele Quattro-Systeme, insbesondere die mit Torsen-Mittendifferenzialen, verteilen das Drehmoment zwischen den Achsen und können auch eine gewisse Drehmomentverteilung zwischen Hinterrädern (bei Sportdifferentialen) leisten. Torque Vectoring, wie es hier beschrieben wird, bezieht sich oft auf hochentwickelte Systeme, die eine sehr feine und schnelle Steuerung innerhalb einer Achse ermöglichen, manchmal auch durch aktive Ansteuerung der Räder selbst (z.B. durch elektrische Antriebe).
Torque Vectoring stellt somit eine Weiterentwicklung dar, die über die reine Traktionsverbesserung hinausgeht und gezielt die Fahrdynamik und Agilität auf ein neues Niveau hebt.
Technische Implementierungsvarianten des Torque Vectoring
Die Umsetzung von Torque Vectoring kann auf verschiedene Arten erfolgen, wobei die Wahl der Technologie oft vom Fahrzeugkonzept und den gewünschten Fahreigenschaften abhängt. Die gängigsten Methoden sind:
- Torque-Vectoring-Differentiale: Dies sind die fortschrittlichsten Systeme. Hier wird das Achsdifferential durch eine elektronisch gesteuerte Kupplung oder ein spezielles Getriebe modifiziert, das in der Lage ist, das Drehmoment gezielt zwischen den linken und rechten Rädern zu verteilen. Diese Systeme können das Drehmoment aktiv auf das äußere Rad in der Kurve erhöhen und so eine zusätzliche Gierbewegung erzeugen.
- Bremsmoment-basiertes Torque Vectoring: Bei dieser einfacheren Form wird das Torque Vectoring indirekt über das Bremssystem realisiert. Wenn das Fahrzeug in eine Kurve fährt, wird das innere Rad leicht abgebremst. Dies erzeugt eine Reaktion des elektronischen Stabilitätskontrollsystems (ESP), das das Drehmoment an die anderen Räder verteilt, um das Fahrzeug in die gewünschte Richtung zu ziehen. Dieser Ansatz ist kostengünstiger, aber nicht so präzise und dynamisch wie bei reinen Torque-Vectoring-Differentialen.
- Elektrische Torque Vectoring (bei Elektrofahrzeugen): Bei Elektroautos mit mehreren Elektromotoren (z.B. einer pro Rad oder pro Achse) ist Torque Vectoring auf natürliche Weise integriert. Jeder Elektromotor kann individuell angesteuert werden, um das exakte Drehmoment an jedes Rad zu liefern. Dies ermöglicht eine extrem präzise und schnelle Drehmomentverteilung und ist eine der leistungsfähigsten Formen des Torque Vectoring.
Die Wahl der Implementierung beeinflusst maßgeblich die Kosten, die Komplexität und letztlich die Performance des Systems.
Anwendungsbereiche und Fahrzeugtypen
Torque Vectoring findet sich zunehmend in einer breiten Palette von Fahrzeugen, von sportlichen Limousinen und SUVs bis hin zu Hochleistungs-Sportwagen. Ursprünglich als Technologie für den Motorsport entwickelt, hat sich Torque Vectoring aufgrund seiner Vorteile in Bezug auf Fahrdynamik und Sicherheit auch im Serienfahrzeugbau etabliert. Insbesondere bei Fahrzeugen mit höherer Leistung und dem Anspruch auf ein dynamisches Fahrerlebnis wird diese Technologie gerne eingesetzt. Sie findet sich häufig in folgenden Fahrzeugtypen:
- Sportwagen und Coupés: Hier steht die Maximierung des Fahrspaßes und der Agilität im Vordergrund.
- Performance-SUVs: Torque Vectoring verbessert die Handhabung von schweren Fahrzeugen und sorgt für ein sichereres Fahrgefühl, auch bei dynamischer Fahrweise.
- Limousinen mit sportlichem Anspruch: Auch im Premium-Segment wird die Technologie eingesetzt, um ein direkteres und reaktionsfreudigeres Fahrverhalten zu erzielen.
- Offroad-Fahrzeuge: In anspruchsvollem Gelände kann Torque Vectoring helfen, die Traktion zu verbessern, indem es die Kraft gezielt auf die Räder mit dem besten Grip lenkt.
- Elektrofahrzeuge: Wie bereits erwähnt, ist Torque Vectoring bei vielen Elektroautos aufgrund der individuellen Steuerung der Elektromotoren eine natürliche Ergänzung.
Die Verbreitung von Torque Vectoring ist ein klares Indiz für seine Wirksamkeit und die steigende Nachfrage nach einem präzisen und dynamischen Fahrerlebnis.
Die Zukunft des Torque Vectoring
Die Entwicklung des Torque Vectoring ist noch lange nicht abgeschlossen. Zukünftige Systeme werden voraussichtlich noch intelligenter und integrierter agieren. Die Vernetzung mit prädiktiven Navigationssystemen könnte es dem Fahrzeug ermöglichen, sich bereits vor einer Kurve optimal auf die Anforderungen vorzubereiten. Die fortschreitende Entwicklung von KI-gestützten Fahrassistenzsystemen wird ebenfalls eine Rolle spielen, indem sie noch präzisere Vorhersagen über das Fahrverhalten des Fahrzeugs und die Straßenbedingungen trifft. Auch die Effizienzsteigerung und Gewichtsreduzierung der Torque-Vectoring-Komponenten stehen im Fokus der Forschung. Mit der zunehmenden Elektrifizierung des Antriebsstrangs werden sich neue Möglichkeiten für die Realisierung von Torque Vectoring ergeben, die bisher nicht denkbar waren. Die Integration in autonome Fahrsysteme könnte ebenfalls neue Anwendungsbereiche eröffnen, bei denen die präzise Steuerung des Fahrzeugs in allen Fahrsituationen von entscheidender Bedeutung ist.
| Aspekt | Beschreibung | Auswirkung auf das Fahrverhalten | Technische Umsetzung | Vorteile |
|---|---|---|---|---|
| Grundprinzip | Gezielte Verteilung des Antriebsdrehmoments auf einzelne Räder einer Achse. | Verbesserte Agilität, Stabilität und Traktion in Kurven. | Spezielle Differentiale, Bremssysteme, elektrische Antriebe. | Direkteres Einlenken, Reduzierung von Unter-/Übersteuern. |
| Fahrzeugkontrolle | Dynamische Anpassung der Kraft an die Fahrsituation in Echtzeit. | Erhöhte Präzision und Sicherheit bei schnellen Manövern. | Sensorik (Lenkwinkel, Gierrate etc.), Steuergeräte. | Höhere Kurvengeschwindigkeiten, besseres Fahrgefühl. |
| Traktionsmanagement | Optimierung der Kraftübertragung an die Räder mit dem besten Grip. | Verbesserte Bodenhaftung auf unterschiedlichen Untergründen. | Elektronisch gesteuerte Kupplungen, Getriebe, Elektromotoren. | Stabilität bei Beschleunigung, Vermeidung von Radschlupf. |
| Anwendung | Sportwagen, Performance-SUVs, Premium-Limousinen, Elektrofahrzeuge. | Maximierung von Fahrspaß und Dynamik. | Integration in Antriebs- und Fahrdynamiksysteme. | Verbesserter Komfort, erhöhtes Vertrauen in das Fahrzeug. |
Das sind die neuesten Torque Vectoring Produkte mit der besten Bewertung




FAQ – Häufig gestellte Fragen zu Torque Vectoring: Wie beeinflusst die gezielte Kraftverteilung das Kurvenverhalten?
Was genau ist Torque Vectoring?
Torque Vectoring ist eine fortschrittliche Antriebstechnologie, die das Antriebsdrehmoment dynamisch zwischen den Rädern einer Achse verteilt. Ziel ist es, die Fahrdynamik, insbesondere in Kurven, durch eine gezielte Kraftverteilung zu optimieren und so für mehr Agilität, Stabilität und Präzision zu sorgen.
Wie unterscheidet sich Torque Vectoring von einem normalen Allradantrieb?
Ein normaler Allradantrieb verteilt das Drehmoment hauptsächlich zwischen den Vorder- und Hinterrädern, um die Traktion zu verbessern. Torque Vectoring geht einen Schritt weiter, indem es das Drehmoment auch zwischen den linken und rechten Rädern innerhalb einer Achse variabel steuert. Dies ermöglicht eine viel feinere und dynamischere Beeinflussung des Kurvenverhaltens.
Ist Torque Vectoring nur etwas für Sportwagen?
Nein, Torque Vectoring findet sich zunehmend in einer breiteren Palette von Fahrzeugen. Während es den Fahrspaß in Sportwagen maximiert, verbessert es auch die Sicherheit und Handhabung von SUVs, Limousinen und sogar Elektrofahrzeugen, indem es die Fahrzeugkontrolle in verschiedenen Fahrsituationen erhöht.
Welche Vorteile bietet Torque Vectoring dem Fahrer konkret?
Die Hauptvorteile sind ein deutlich verbessertes und direkteres Einlenkverhalten, die Reduzierung von Unter- und Übersteuern, die Ermöglichung höherer sicherer Kurvengeschwindigkeiten, verbesserte Traktion auf unterschiedlichen Fahrbahnen und ein insgesamt gesteigertes Gefühl von Kontrolle und Sicherheit.
Wie wird Torque Vectoring technisch umgesetzt?
Es gibt verschiedene technische Ansätze. Am gebräuchlichsten sind spezielle Torque-Vectoring-Differentiale, die das Drehmoment elektronisch zwischen den Rädern einer Achse verteilen. Eine andere Methode nutzt das Bremssystem (bremst das innere Rad leicht ab). Bei Elektrofahrzeugen wird Torque Vectoring oft durch die individuelle Steuerung der Elektromotoren pro Rad realisiert.
Ist Torque Vectoring immer spürbar?
Ja, insbesondere bei dynamischer Fahrweise und in Kurven ist die Wirkung von Torque Vectoring spürbar. Es verleiht dem Fahrzeug ein agileres und präziseres Gefühl. Bei sehr moderater Fahrweise sind die Effekte subtiler, tragen aber dennoch zur Fahrzeugstabilität bei.
Macht Torque Vectoring ein Fahrzeug unsicherer, wenn es Fehler macht?
Im Gegenteil, Torque Vectoring ist darauf ausgelegt, die Sicherheit zu erhöhen. Die Systeme sind hochentwickelt und interagieren oft mit anderen Fahrdynamiksystemen wie ESP. Sie sind darauf programmiert, das Fahrzeug in stabilen Bahnen zu halten und in Grenzsituationen unterstützend einzugreifen, anstatt das Fahrzeug instabil zu machen.


